Agrega sensores analógicos y digitales, LEDs, motores, relés y procesamiento auxiliar.

Una interfaz para ampliar LEGO EV3 con Arduino, sensores, actuadores y HuskyLens mediante comunicación I2C y UART.
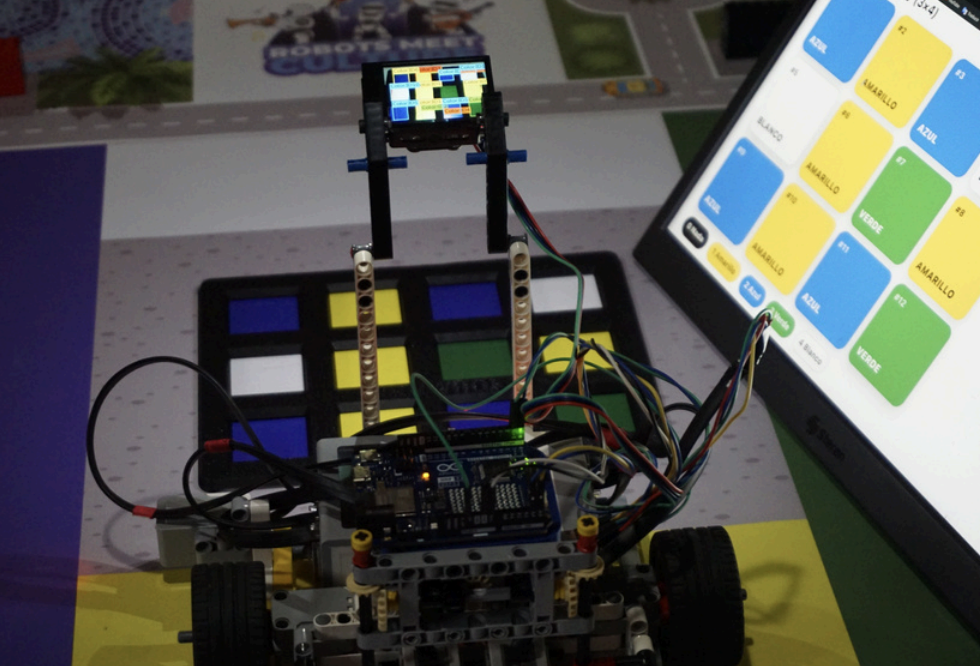
La interfaz EV3-Arduino I2C conecta directamente el controlador LEGO EV3 con una placa Arduino. EV3 envía comandos, Arduino procesa información y controla hardware externo, y los resultados regresan al robot para tomar decisiones.
Agrega sensores analógicos y digitales, LEDs, motores, relés y procesamiento auxiliar.
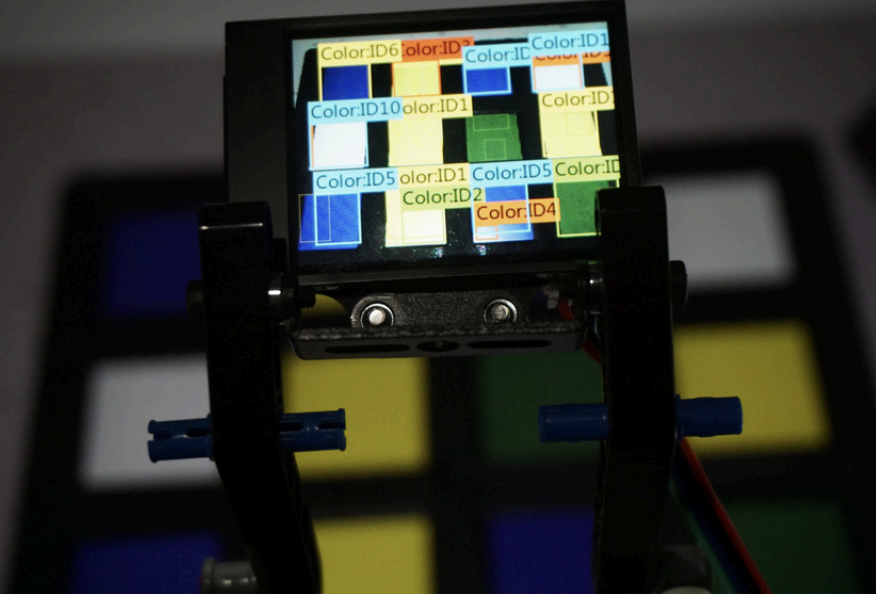
Integra visión artificial para reconocer objetos, colores y líneas mediante I2C o UART.
Permanece como controlador principal y coordina el robot mediante comandos I2C.
Distribuye alimentación y una referencia GND común entre EV3, Arduino y periféricos.
Permite aprender comunicación digital, electrónica, programación y arquitectura modular.
Diseño compacto para prototipado rápido, WRO y soluciones orientadas al rendimiento.
Arduino recibe los resultados de HuskyLens y los comparte con EV3 para ejecutar decisiones en tiempo real.
| Origen | Destino |
|---|---|
| EV3 SDA azul | Interfaz SDA |
| EV3 VCC verde | Interfaz + |
| EV3 SCL amarillo | Interfaz SCL |
| EV3 GND rojo | Interfaz GND |
| Interfaz SDA / SCL | Arduino UNO A4 / A5 |
| HuskyLens TX / RX | Arduino RX / TX |
Programa Arduino en Windows o macOS usando la biblioteca estándar Wire.
Comunicación oficial de HuskyLens con Arduino mediante I2C o UART.
Programa el controlador EV3 y envía o recibe datos por I2C en Windows.